机械手分拣系统设计(存储版)在流水线场景中的应用与实践
一、引言
随着制造业向自动化、智能化方向快速发展,流水线生产对分拣环节的效率、精度和柔性提出了更高要求。传统人工分拣存在劳动强度大、一致性差、难以适应高速节拍等问题,而机械手分拣系统凭借其高重复定位精度、可编程性强和长时间稳定运行的优势,已成为流水线自动化改造的核心装备之一。本文围绕“机械手分拣设计(存储版)”这一主题,结合流水线应用场景,从系统架构、机械手选型、末端执行器设计、视觉与传感、控制与存储逻辑、节拍匹配及可靠性设计等方面展开系统论述,为相关工程设计提供参考。
二、流水线分拣系统的总体架构
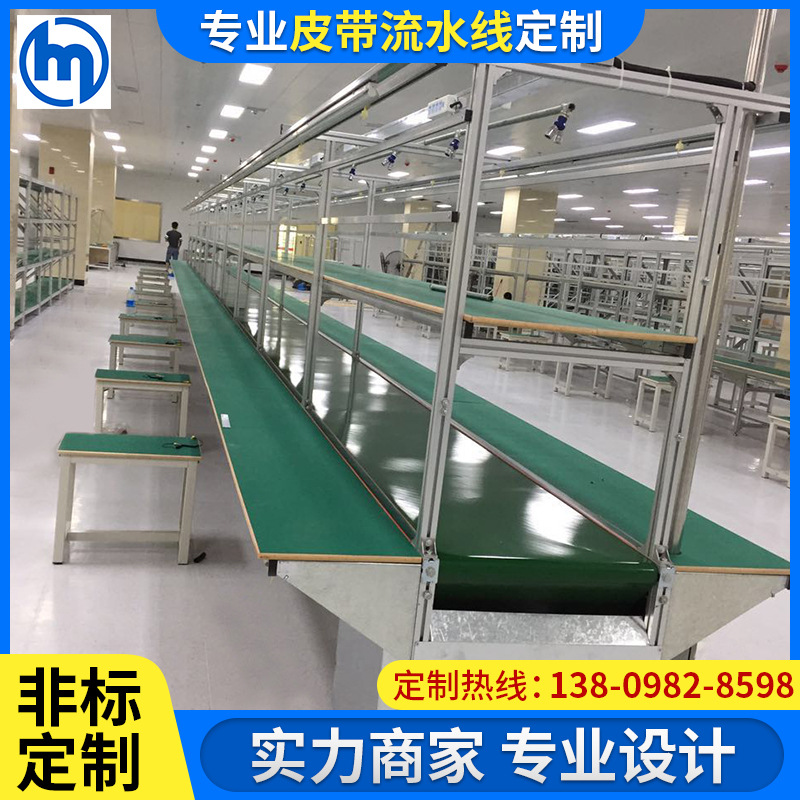
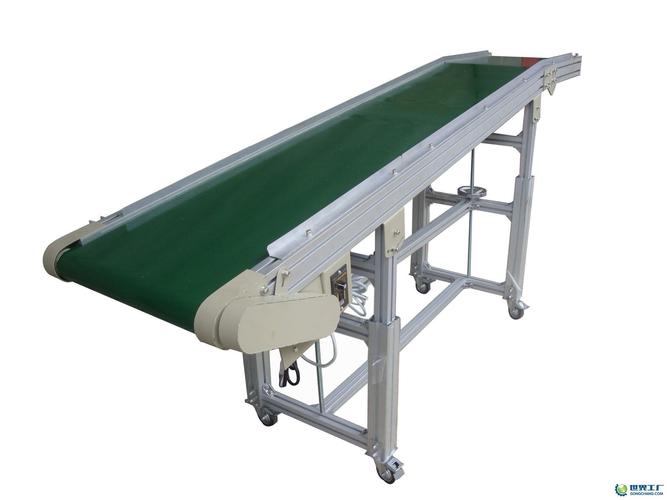
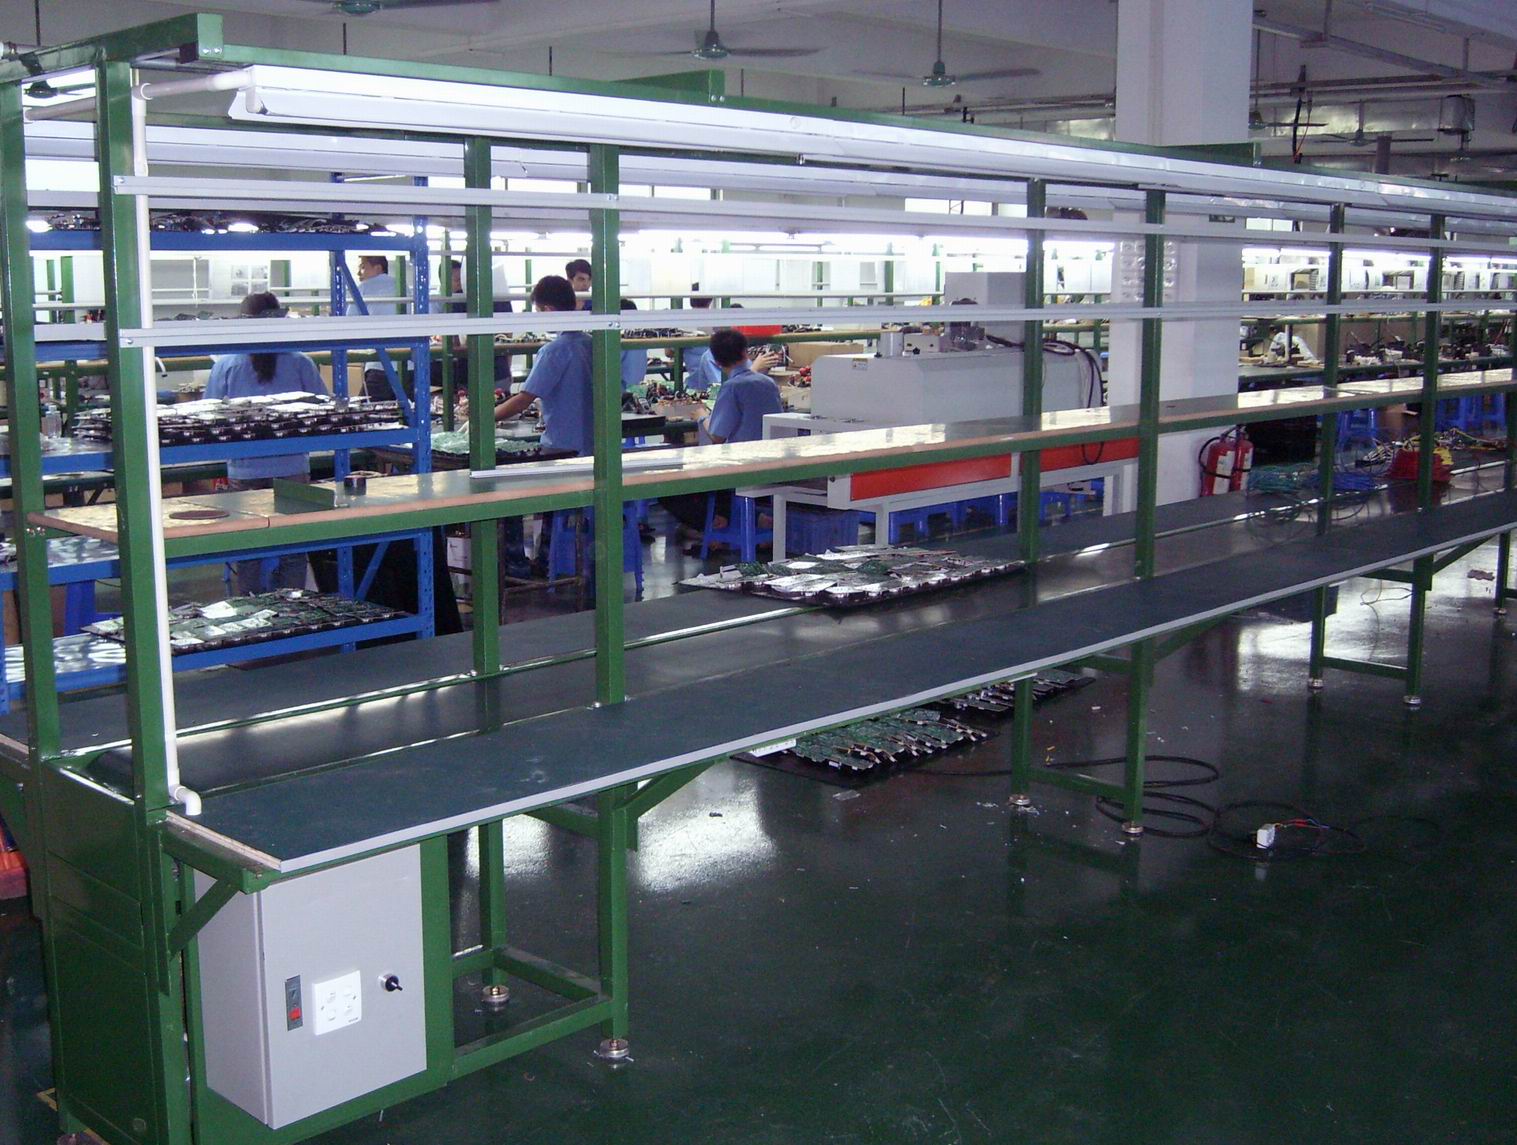
面向流水线的机械手分拣系统通常由物料输送单元、视觉识别单元、机械手执行单元、末端执行器、控制系统与存储管理模块构成。输送单元负责将待分拣物料以稳定姿态送入分拣工位,常见形式包括皮带输送机、滚筒输送机和链板输送机;视觉识别单元通过工业相机采集物料图像并进行定位与分类;机械手执行单元完成抓取、搬运与放置;末端执行器根据物料特性选择夹爪、吸盘或多指灵巧手;控制系统实现运动规划、节拍调度与安全联锁;存储管理模块则负责分拣任务数据、配方参数和历史记录的本地存储与调用。
“存储版”设计的核心在于将分拣工艺参数、物料模型、任务队列和运行日志在系统内进行持久化管理,使设备在换产、断电恢复和多品种切换时能够快速调用预设方案,减少现场调试时间,提升流水线柔性。
三、机械手选型与布局设计
3.1 机械手类型选择
流水线分拣常用的机械手包括直角坐标机器人、SCARA机器人和六轴关节机器人。直角坐标机器人结构简单、成本较低,适合平面内高速取放;SCARA机器人在水平方向速度快、重复精度高,适用于中小型物料的平面分拣;六轴关节机器人自由度多、工作空间大,适合姿态复杂或需要翻转的物料。选型时应综合考虑物料重量、外形尺寸、分拣节拍、工作空间限制和精度要求。
3.2 布局与工作空间规划
机械手在流水线上的布局通常分为侧置式、跨越式和集中式。侧置式将机械手安装于输送线一侧,便于维护且不占用线上空间;跨越式适合双侧分拣;集中式则通过多台机械手协同覆盖多个分拣工位。设计时需以流水线中心线为基准,合理确定抓取点与放置点的位置,保证机械手在最大节拍下仍处于舒适工作区间,避免频繁接近奇异点和关节极限。
四、末端执行器设计
末端执行器直接决定抓取成功率与物料适应性。对于规则箱体或零件,可采用平行夹爪或气动手指;对于薄片、光滑表面物料,真空吸盘更为合适;对于易损或形状多变物料,可考虑柔性夹爪或自适应多指手。设计中需关注夹持力控制、抓取重复定位精度以及与物料表面的兼容性。夹爪应尽量轻量化,以降低机械手负载和惯量,提高动态响应速度。
五、视觉识别与定位
视觉系统是分拣精度的关键环节。典型方案采用工业相机配合镜头和光源,通过图像处理完成物料的存在检测、类别识别、位姿估计和缺陷筛查。对于流水线上随机姿态的物料,常采用基于特征匹配或深度学习的定位算法;对于高速节拍场景,可结合编码器触发拍照,实现动目标抓取。标定环节需完成相机与机械手坐标系的手眼标定,确保图像坐标到机器人坐标的映射精度。
六、控制系统与“存储版”功能设计
6.1 控制架构
控制系统通常采用PLC或工业PC作为主控,通过以太网与机械手控制器、视觉系统和输送线变频器通信。主控负责节拍调度、状态监控和安全逻辑,机械手控制器负责轨迹规划与伺服驱动。系统应设置急停、安全门和光栅等安全联锁,确保人机协作安全。
6.2 存储管理功能
“存储版”设计强调参数的本地化持久管理,主要包含以下功能:
- 配方管理:将不同物料的抓取位置、夹持力、放置策略和视觉模板保存为配方,换产时一键调用。
- 任务队列存储:缓存来自上位系统的分拣任务,支持断网续传和顺序重排。
- 运行日志与追溯:记录分拣数量、失败原因、报警信息和关键参数,便于质量追溯与故障分析。
- 断电恢复:在异常断电后恢复任务队列与工艺参数,减少重启损失。
- 权限与版本管理:对配方和参数修改进行权限控制与版本记录,防止误操作。
存储介质可选用工业级SSD或带掉电保护的非易失存储器,并通过定期备份和校验机制保证数据完整性。
七、流水线节拍匹配与协同设计
分拣系统的产能必须与流水线节拍相匹配。设计时应根据来料速度、分拣数量和机械手单次循环时间计算所需机械手数量,并预留一定余量。对于多品种混线场景,可通过动态任务分配和缓冲队列平滑节拍波动。输送线与机械手之间应设置到位检测和速度同步,避免抓取时物料仍在滑动。放置区的料箱或滑道布局应减少机械手空行程,提高有效作业率。
八、可靠性、维护与工程实施要点
流水线连续运行对系统可靠性要求较高。机械手和夹爪应定期进行精度校验与润滑维护;视觉光源需考虑环境光干扰和老化衰减;存储模块应定期检查剩余寿命与备份有效性。工程实施阶段建议先进行离线仿真验证工作空间与节拍,再现场调试手眼标定和抓取参数,最后通过小批量试运行逐步提升至设计产能。
九、
机械手分拣系统(存储版)在流水线中的应用,不仅提升了分拣效率与一致性,更通过配方化、可追溯的存储管理增强了产线对多品种、小批量生产模式的适应能力。合理的机械手选型、末端执行器设计、视觉定位与控制存储架构是系统成功的关键。随着力控、柔性抓取和边缘智能的发展,流水线分拣系统将朝着更高柔性、更强感知和更易部署的方向持续演进。
如若转载,请注明出处:http://www.szhongjiaxin.com/product/51.html
更新时间:2026-10-21 15:31:30